Elevación por vacío y manipulación industrialEquipos de elevación por vacío
ES

Buscar en Easytech

Busque por material o aplicación

Mantenimiento y diagnóstico de fallas

Carga y almacenamiento de baterías en robots para vidrio: guía práctica

De un vistazo

Antes de preparar el robot para el siguiente trabajo, comprobamos el cargador suministrado, el sistema de baterías y sus instrucciones de almacenamiento. Estas cuatro comprobaciones mantienen la configuración y sus instrucciones alineadas.

  1. Nunca eleve con aviso de batería baja: Si el indicador muestra batería baja, no inicie ni continúe el izado de vidrio; apoye la pieza de forma segura y ponga a cargar el equipo.
  2. Prepare la zona de carga: Inspeccione el cable y utilice un lugar seco y ventilado. Siga las instrucciones suministradas sobre aislamiento, enfriamiento y secuencia de conexión.
  3. Verifique la placa del cargador CA: Confirme si el cargador suministrado admite entrada ancha AC110–220 V / 110–240 V o tensión fija, diferenciando bancos en serie de 12 V, paralelo de 24 V y litio LFP de 51.2 V.
  4. Use el procedimiento de almacenamiento de cada batería: El manual WSR600 indica carga completa antes del almacenamiento prolongado. Para equipos LFP, use las instrucciones de la batería y del BMS de esa configuración.

Preparado por Easytech · Publicado · Contenido actualizado

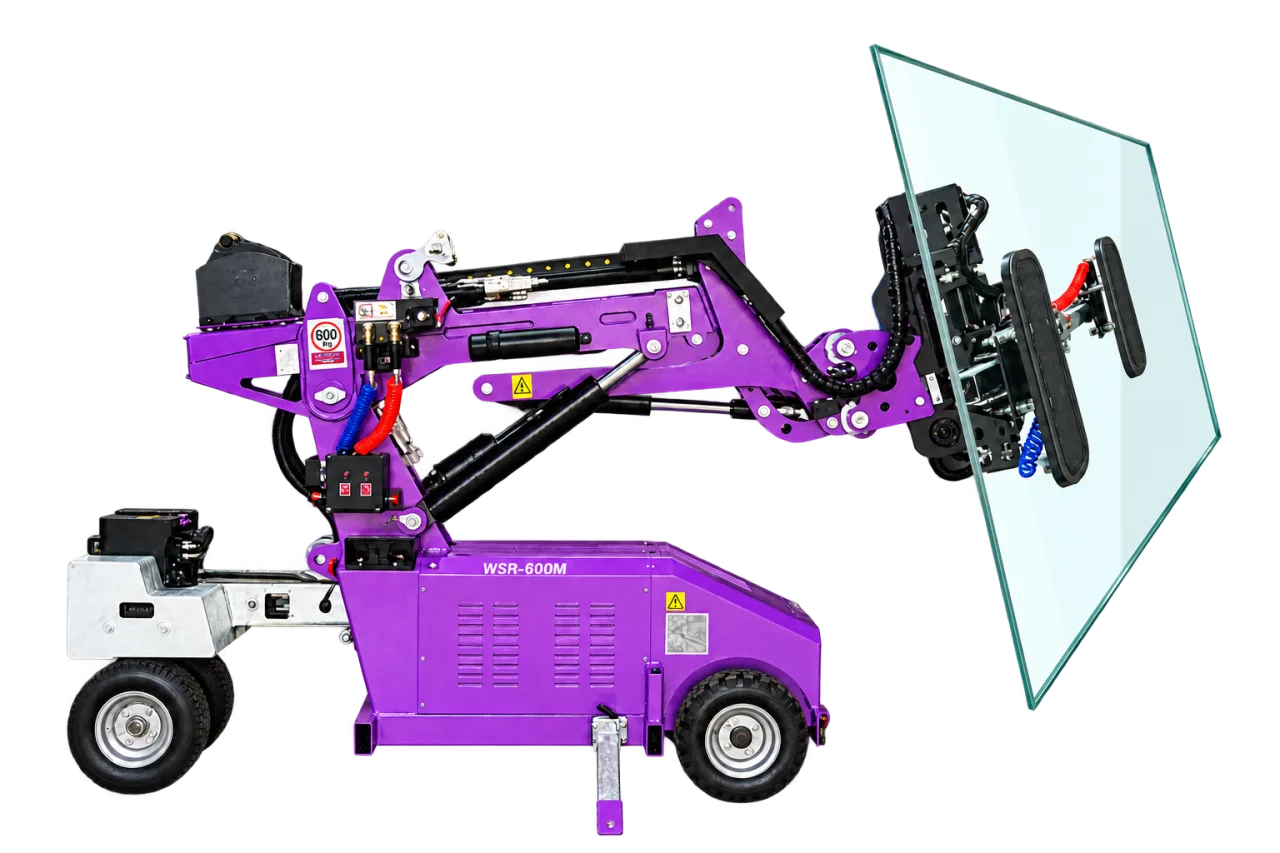
WSR-600M emplea un banco de baterías DC12 V / 140 Ah × 2 con entrada de carga AC110–220 V para montaje autónomo en obra.

Un robot para elevación e instalación de vidrio alimenta su motor de traslación, su central hidráulica y sus bombas de vacío de doble circuito mediante su banco de corriente continua a bordo, nunca conectando la máquina directamente a la red alterna durante el izado. Cuidar el ciclo de carga protege tanto la autonomía del turno como la seguridad de retención por vacío.

1. Indicador de batería baja y secuencia de apagado al terminar el turno

Los manuales de operación de la serie WSR fijan una regla directa: nunca opere el robot cuando se ilumine el aviso de batería baja en el indicador. Una caída de tensión al combinar extensión hidráulica y bombeo de vacío puede activar cortes por subtensión mientras se posiciona un acristalamiento.

  • Lectura del nivel al cerrar jornada: Revise el indicador de carga al finalizar cada jornada en lugar de agotar profundamente el banco en el turno siguiente.
  • Apagado de llave e interruptor principal: Estacione en suelo firme y apoye el vidrio de forma segura antes de cargar. Siga la secuencia de apagado y conexión del modelo suministrado; el manual WSR600 indica apagar la llave y el interruptor principal.
  • Inspección visual del cable de carga: No inicie jamás la carga si aprecia cortes en el aislamiento, clavijas deformadas o bornes flojos.

2. Zona de carga, enfriamiento previo y tensión de red CA

Para el WSR600, su manual exige dejar enfriar la batería antes de cargar. Utilice un lugar seco y ventilado e inspeccione el cable antes de conectarlo. Para otro modelo o sistema de baterías, siga las instrucciones de la batería y del cargador entregados sobre límites de temperatura y secuencia de carga.

Compruebe siempre la placa característica del cargador entregado antes de conectarlo al cuadro provisional de obra. Según el modelo y el pedido, los robots Easytech incluyen cargadores de rango amplio (AC110–220 V o 110–240 V, 50/60 Hz) o unidades ajustadas a la red local. Si tras cargar persiste un bloqueo de avance o brazo, revise nuestra guía sobre fallos de tracción, hidráulica y vacío en robots para vidrio.

3. Arquitecturas de batería documentadas en los robots Easytech

Los robots sobre ruedas y sobre orugas de Easytech utilizan tres configuraciones eléctricas documentadas según su capacidad y potencia de desplazamiento. No intercambie químicas de batería ni cargadores entre series distintas:

Modelos representativos

Banco de baterías documentado

Bus CC y cargador documentado

Criterio práctico de mantenimiento

WSR-600M, WSR-800L, WSR-800LA

Parejas en serie DC12 V × 2 (140 Ah × 2 en WSR-600M; 150 Ah × 2 en WSR-800L; 190 Ah × 2 en WSR-800LA)

Sistema de 24 V CC; entrada de cargador AC110–220 V / 110–240 V (confirmar unidad suministrada)

Sustituya ambas baterías de 12 V como pareja equilibrada del mismo lote y capacidad.

ET-GR-LEG-600, ET-GR-LEG-800S

12 V / 100 Ah × 2 (LEG-600) y 12 V / 150 Ah × 2 (LEG-800S)

Alimentación operativa DC 24 V; cargador 110–220 V (tiempo de carga documentado ~5 h)

El tiempo indicado depende del modelo; compruebe la señal de fin de carga del cargador y tenga en cuenta la carga inicial.

ET-GR-LEG-400S

Cuatro baterías de 24 V / 55 Ah en paralelo (24 V / 220 Ah totales, 5.28 kWh)

Bus de 24 V CC para grupo hidráulico de 1.2 kW, tracción y doble vacío; cargador 16 A, 110–240 V

La conexión en paralelo mantiene 24 V nominales ampliando la reserva energética.

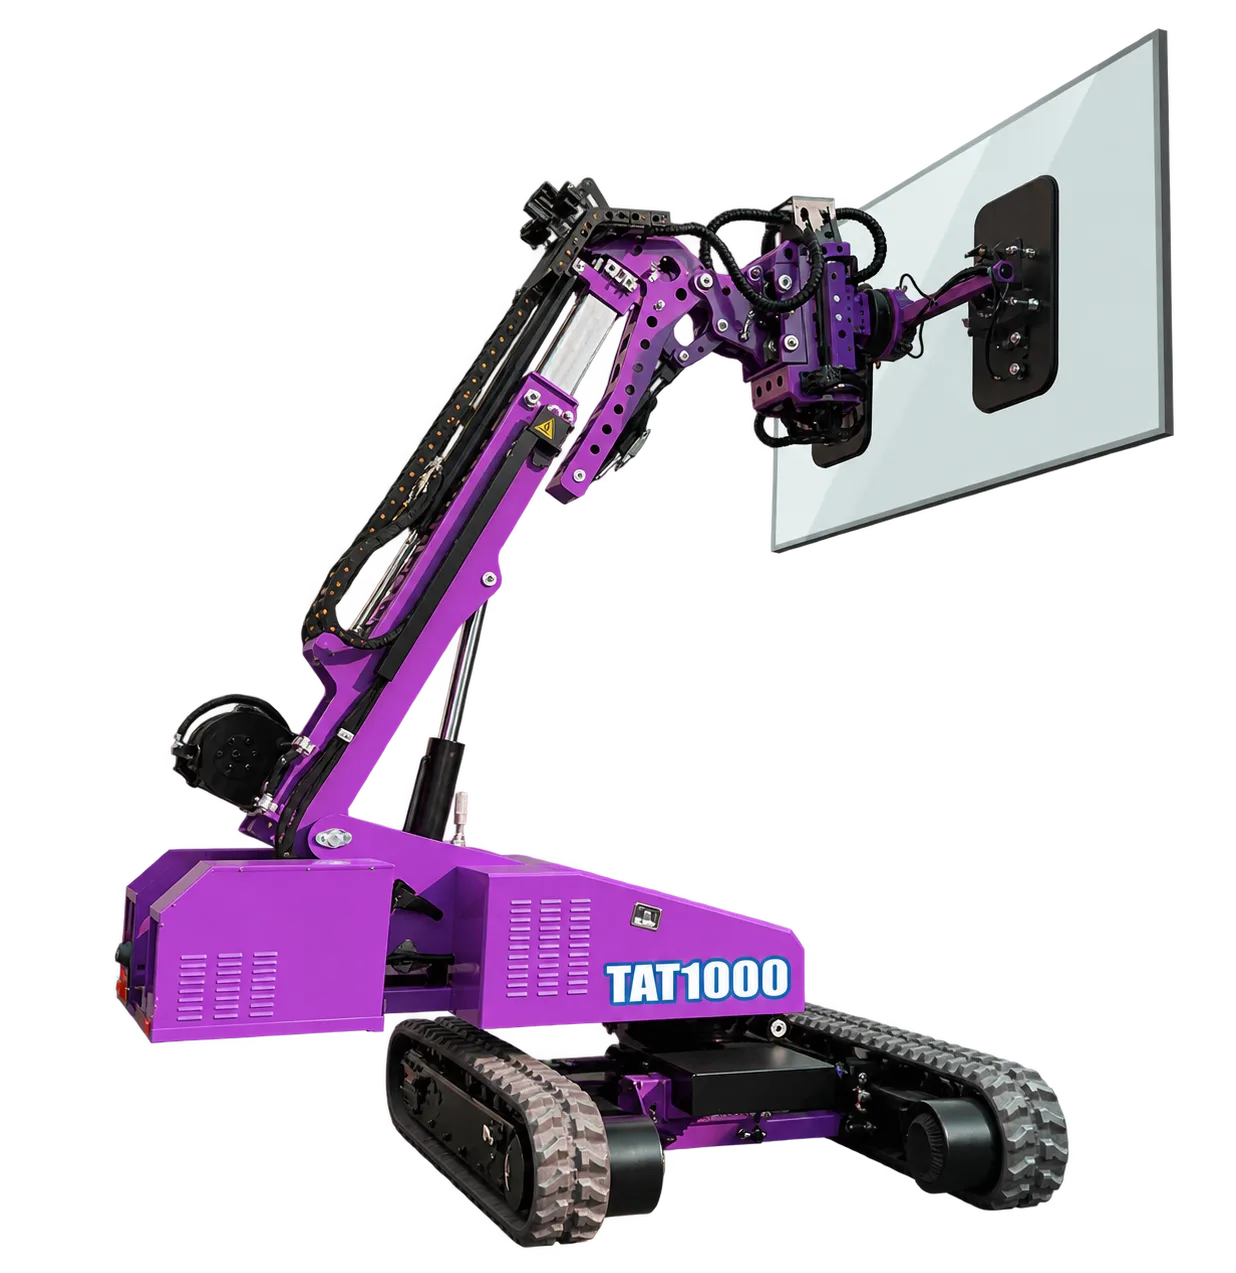
TAT 1000, TAT 1500

Litio-ferrofosfato (LFP) 51.2 V / 150 Ah × 2 (TAT 1000) y 51.2 V / 173 Ah × 4 (TAT 1500)

Arquitectura LFP de 51.2 V de alta capacidad para chasis sobre orugas de 4–8 kW

Utilice exclusivamente el cargador específico para gestión BMS LFP de 51.2 V.

TAT 1000 sobre orugas incorpora doble batería LFP de 51.2 V / 150 Ah para desplazamiento en obra exterior y muros cortina pesados.

4. Control de ahorro por vacío y estanqueidad para conservar autonomía

El sistema de vacío incorpora regulación automática de ahorro energético: en el circuito del WSR600, por ejemplo, la bomba se detiene al alcanzar el vacío superior (-75 kPa / 75 %) y solo vuelve a arrancar cuando la presión desciende al umbral preajustado (-60 kPa / 60 %).

Si los labios de las ventosas están sucios, dañados o apoyan sobre cintas protectoras, las microfugas obligan a las bombas a ciclar continuamente y descargan la batería antes de acabar la jornada. Solo para el WSR600, realice la comprobación estática de fugas en la condición segura y apoyada prescrita en su manual: pérdida inferior al 10 % en 5 minutos después de alcanzar el vacío de prueba y apagar la alimentación. Es un criterio de prueba de fugas, no un tiempo permitido para sostener una carga suspendida. No apague la alimentación para experimentar con una carga suspendida y consulte qué revisar si la bomba arranca repetidamente o vuelve la alarma.
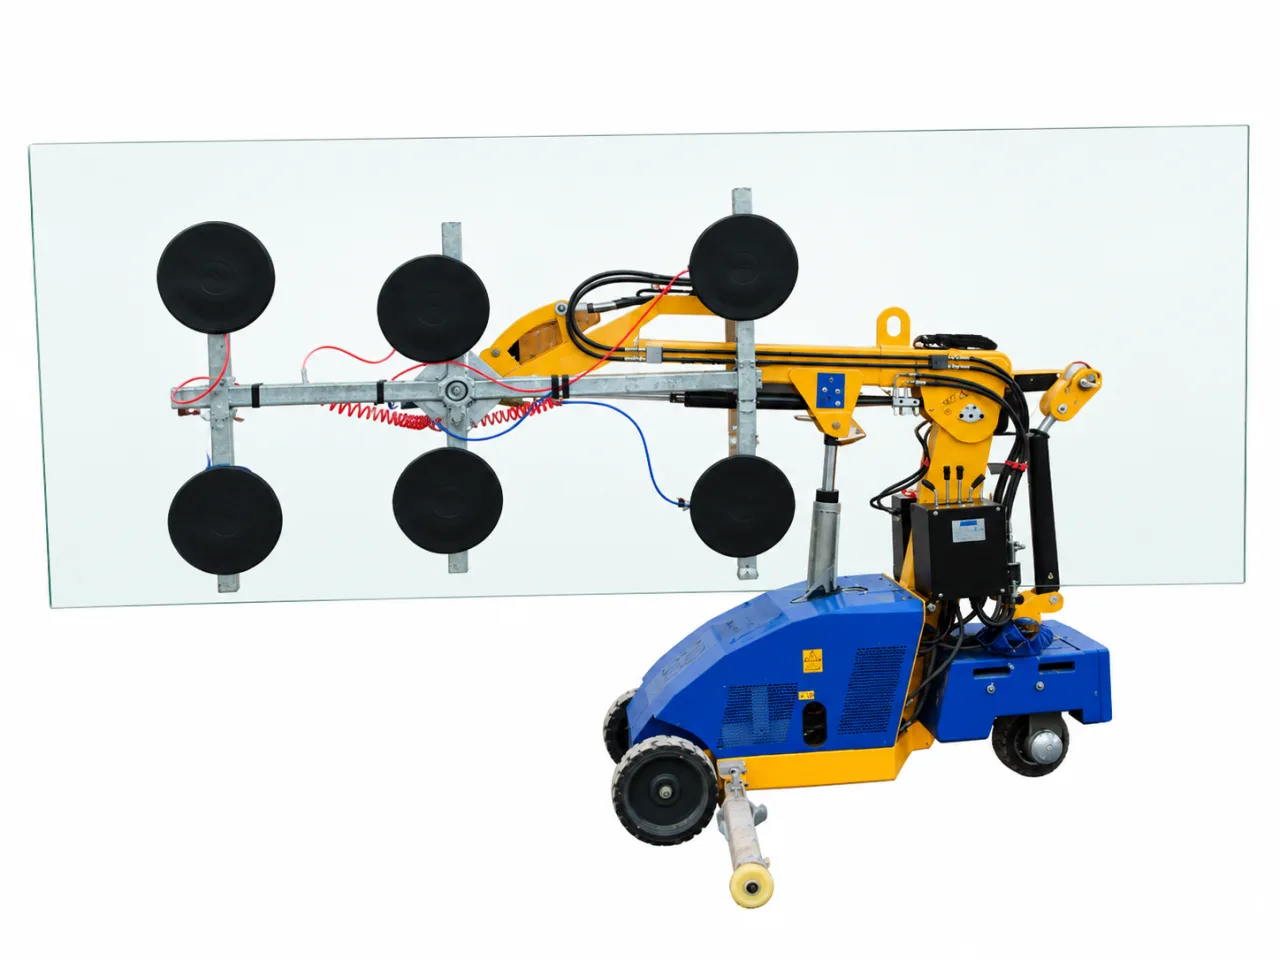
ET-GR-LEG-400S combina cuatro unidades de 24 V / 55 Ah en paralelo (220 Ah / 5.28 kWh) con cargador de 16 A, 110–240 V.

5. Almacenamiento prolongado entre obras y puesta a punto

Si el robot va a permanecer parado entre proyectos, prepare la batería para el almacenamiento. El procedimiento depende del sistema de baterías suministrado; los consumos auxiliares conectados pueden seguir descargándolo.

  • Procedimiento de almacenamiento de la batería: El manual WSR600 exige una carga completa antes del almacenamiento prolongado. En equipos con baterías LFP, siga las instrucciones de almacenamiento de la batería y del BMS suministrados, incluido el estado de carga y el intervalo de inspección indicados. No aplique la regla del WSR600 a otro sistema de baterías.
  • Corte general y resguardo seco: Apague llave y seccionador principal, limpie las ventosas sin disolventes agresivos y estacione bajo techo sin humedad.
  • Revisión previa al siguiente envío a obra: Complete la carga, valide la estanqueidad y contraste el alcance requerido con la guía para leer el diagrama de carga del robot y el caso de posicionamiento interior con WSR-800LA. Para repuestos, cargadores o configurar un equipo nuevo, puede solicitar una cotización técnica.
EQUIPOS DE ESTA GUÍA

Conozca las configuraciones documentadas

Algunas imágenes muestran la serie de equipos; la configuración suministrada puede variar.

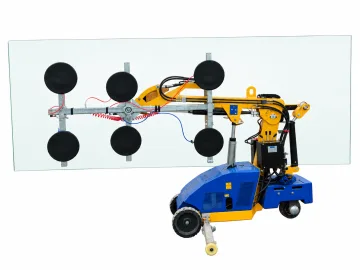
Robot multifunción para instalación de vidrio — WSR-600M — vista 1

WSR-600M

WSR-600M Robot multifunción para instalación de vidrio

Robots para instalación de vidrio
Capacidad y condiciones
Carga nominal máxima600 kg; sujeto a los límites de cada posición de trabajoLimitaciones de cargaDepende del alcance y de la posición; consulte el diagrama de carga
Altura de elevación
Altura de elevación máxima en el modo de ventosa de vacío / horquilla3800 mm
Alcance y extensión
Recorrido de extensión del brazo950 mm
Dimensiones para el acceso
Dimensiones mostradas en el dibujoLongitud 2050.614 mm, anchura 850 mm, altura 1799 mm; estado dimensional sujeto al dibujo
Robot sobre ruedas para instalación de vidrio — WSR-800LA — vista 1

WSR-800LA

WSR-800LA Robot sobre ruedas para instalación de vidrio

Robots para instalación de vidrio
Capacidad y condiciones
Carga nominal máxima800 kg; sujeto a los límites de cada posición de trabajoLimitaciones de cargaDepende del alcance y de la posición; consulte el diagrama de carga. La altura máxima no corresponde necesariamente a la carga máxima.
Altura de elevación
Altura de elevación máxima4600 mm
Alcance y extensión
Extensión / alcance del brazo650 + 500 mm
Dimensiones para el acceso
Dimensiones totales mínimas3235 × 880 × 1620 mm
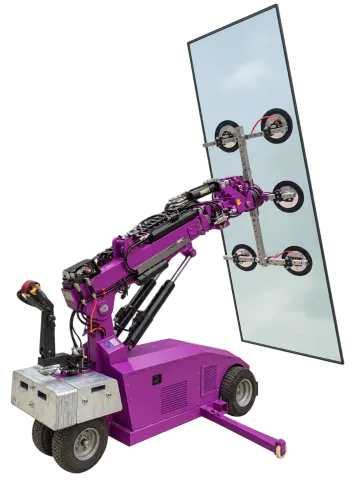
Robot sobre ruedas para instalación de vidrio — WSR-800L — vista 1

WSR-800L

WSR-800L Robot sobre ruedas para instalación de vidrio

Robots para instalación de vidrio
Capacidad y condiciones
Carga nominal máxima800 kg; sujeto a los límites de cada posición de trabajoLimitaciones de cargaDepende del alcance y de la posición; consulte el diagrama de carga. La altura máxima no corresponde necesariamente a la carga máxima.
Altura de elevación
Altura de elevación máxima4600 mm
Alcance y extensión
Extensión / alcance del brazo650 + 500 mm
Dimensiones para el acceso
Dimensiones totales mínimas3100 × 880 × 1620 mm
Robot sobre orugas para instalación de vidrio — TAT 1000 — vista 1

TAT 1000

TAT 1000 Robot sobre orugas para instalación de vidrio

Robots para instalación de vidrio
Capacidad y condiciones
Carga nominal máxima1000 kg; sujeto a los límites de cada posición de trabajoLimitaciones de cargaDepende del alcance y de la posición; consulte el diagrama de carga. La altura máxima no corresponde necesariamente a la carga máxima.
Altura de elevación
Altura de elevación máxima6150 mm
Alcance y extensión
Extensión / alcance del brazoAlcance máximo horizontal 3000 mm
Dimensiones para el acceso
Dimensiones totales mínimas2672 × 1377 × 2061 mm
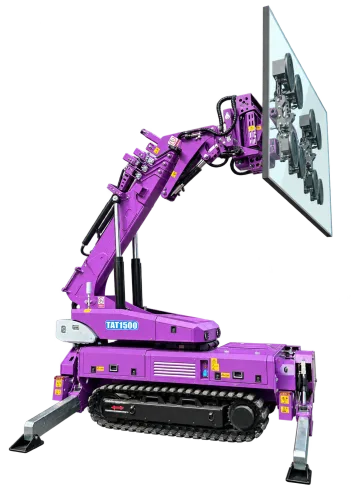
Robot sobre orugas para instalación de vidrio — TAT 1500 — vista 1

TAT 1500

TAT 1500 Robot sobre orugas para instalación de vidrio

Robots para instalación de vidrio
Capacidad y condiciones
Carga nominal máxima1500 kg; sujeto a los límites de cada posición de trabajoLimitaciones de cargaDepende del alcance y de la posición; consulte el diagrama de carga. La altura máxima no corresponde necesariamente a la carga máxima.
Altura de elevación
Altura de elevación máxima8660 mm
Alcance y extensión
Extensión / alcance del brazoExtensión horizontal máxima 6200 mm
Dimensiones para el acceso
Dimensiones totales mínimas4475 × 1480 × 2336 mm
Robot compacto para elevar vidrio — ET-GR-LEG-400S — vista 1

ET-GR-LEG-400S

ET-GR-LEG-400S Robot compacto para elevar vidrio

Robots para instalación de vidrio
Capacidad y condiciones
Carga nominal máxima400 kg; sujeto a los límites de cada posición de trabajoÁmbito de configuraciónCarga nominal máxima de 400 kg; haga coincidir la máquina completa con el peso del vidrio, el alcance y la posición de instalación utilizando su tabla de carga específica de la configuración.
Robot para instalación de vidrio — ET-GR-LEG-600 — vista 1

ET-GR-LEG-600

ET-GR-LEG-600 Robot para instalación de vidrio

Robots para instalación de vidrio
Capacidad y condiciones
Capacidad resumida600 kg; consulte las condicionesCarga máxima con brazo retraído600 kgCarga máxima en la extensión completa400 kg
Altura de elevación
Altura máxima de elevación al centro del bastidor de ventosas3200 mm
Alcance y extensión
Distancia horizontal máxima desde el borde de la rueda delantera hasta las ventosas1310 mmRecorrido telescópico600 mm
Robot sobre ruedas para elevar vidrio — ET-GR-LEG-800S — vista 1

ET-GR-LEG-800S

ET-GR-LEG-800S Robot sobre ruedas para elevar vidrio

Robots para instalación de vidrio
Capacidad y condiciones
Capacidad resumida800 kg; consulte las condicionesCarga máxima con brazo retraído800 kgCarga máxima en la extensión completa500 kg
Altura de elevación
Altura máxima de elevación al centro del bastidor de ventosas3800 mm
Alcance y extensión
Distancia horizontal máxima desde el borde de la rueda delantera hasta las ventosas1630 mmRecorrido telescópico800 mm
Dimensiones para el acceso
Dimensiones totales mínimas2200 × 920 × 1700 mm

DEFINAMOS SU APLICACIÓN

El equipo adecuado se elige
a partir de su pieza.

Cuéntenos qué necesita levantar, dónde se traslada y en qué posición debe colocarse.

Consultar su proyecto