Empiece donde se descarga el vidrio
Marque en el plano tres puntos. El lugar de descarga, el punto donde el robot tomará el vidrio y su posición final en el marco. Así vemos qué tramos recorrerá el robot solo, cuáles deberá recorrer un caballete o un carro y dónde hará falta maniobrar con el panel sujeto.
Un escaparate a pie de calle y una mampara en una planta alta pueden montarse con el mismo tipo de equipo y exigir recorridos muy distintos. En el primer caso, el vidrio puede quedar cerca del hueco desde el principio. En el segundo, quizá suba en caballete por el ascensor de carga y el robot lo recoja en la planta de montaje. Por eso empezamos por los desplazamientos que hará realmente su equipo.
- Robot sin vidrio. Dibuje su contorno en la posición de traslado indicada para la máquina, con el cabezal, las ruedas y los contrapesos que llevará.
- Vidrio sobre caballete. Incluya lo que sobresale el vidrio, el caballete y el carro que lo mueve. Marque dónde puede acercarse el robot para tomar el panel.
- Robot con el vidrio. Use el contorno completo en la posición autorizada para el traslado. Marque dónde tendrá que girar, detenerse y depositar el vidrio.
Si el panel más pesado y el más largo son distintos, envíenos las dimensiones y el peso de ambos. El primero puede determinar la capacidad de elevación necesaria. El segundo puede ser el que dé más problemas al doblar una esquina, aunque pese menos.
Mida el hueco libre de paso
Mida el ancho entre los obstáculos más próximos, con la puerta abierta tal como se utilizará durante el traslado. La hoja, el cierrapuertas o el tirador pueden invadir el paso. Para la altura, mida desde el piso hasta la pieza más baja bajo la que deban pasar el robot o el vidrio. Tome como referencia el piso acabado y anote cualquier rampa, umbral o protección provisional que cambie la entrada.
Si el acceso es recto, ponemos el plano de la obra al lado del dibujo del equipo. Comparamos el ancho libre con el punto más ancho del robot en posición de traslado y la altura libre con su punto más alto. Cuando el robot lleva el vidrio, el contorno tiene que incluirlo. Si una rampa inclina la máquina al entrar, dibuje un perfil lateral para comprobar por dónde pasa el borde superior del vidrio.
Tres anchos en un mismo dibujo
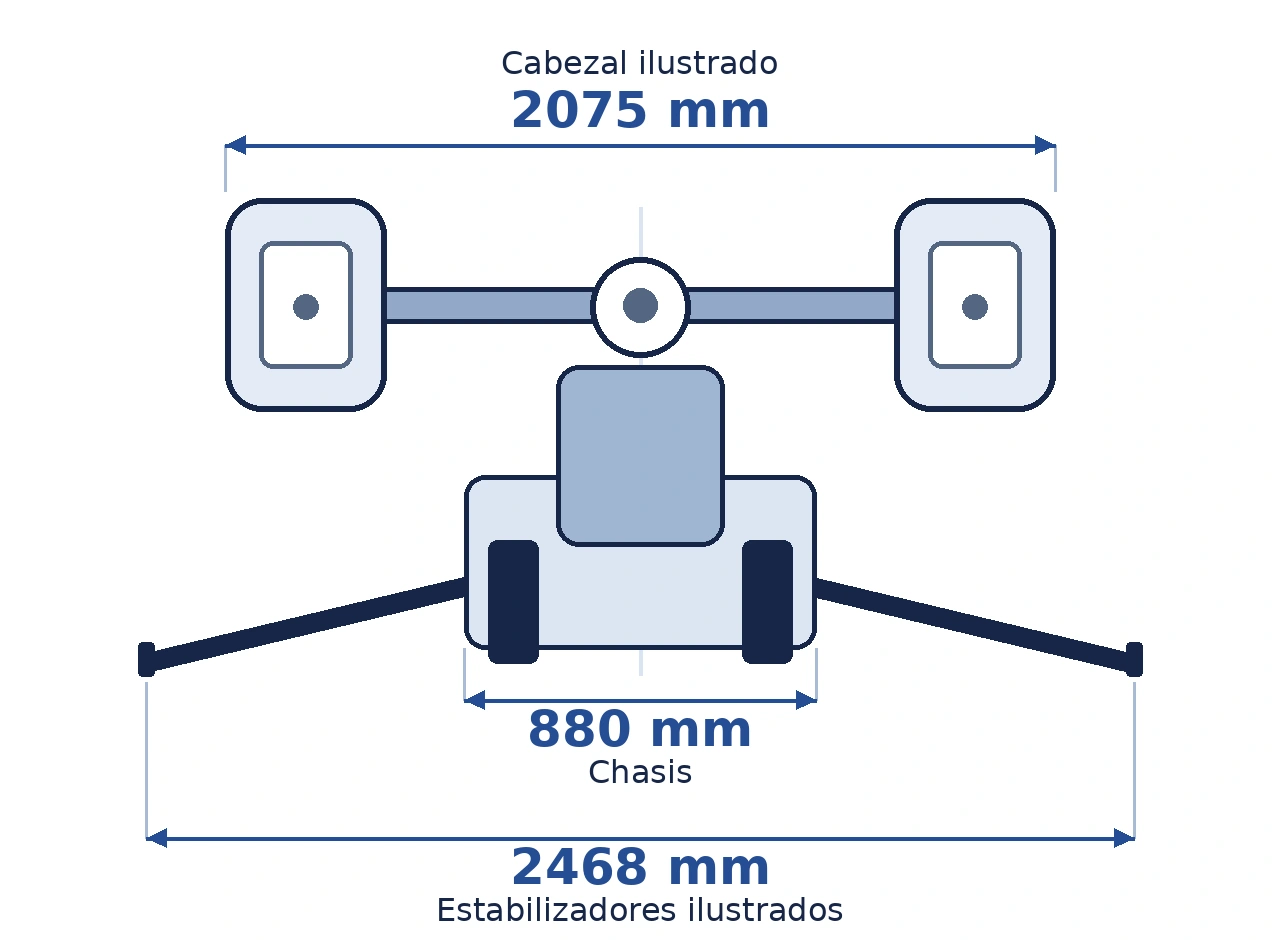
El plano del WSR-800LA sirve para ver la diferencia.
Ancho | Dónde se mide |
|---|---|
880 mm | De lado a lado del chasis |
2075 mm | De extremo a extremo del cabezal de ventosas ilustrado |
2468 mm | Entre los extremos de los estabilizadores en la posición ilustrada |
La última cota indica el espacio que ocupa el robot con los estabilizadores desplegados en esa posición. En una puerta, compare el hueco con el contorno completo del robot y el cabezal tal como pasarán por ella.
También importa dónde está la puerta. Al final de un tramo recto hay espacio para alinearse. Si la misma puerta está justo después de un giro de 90°, puede que el robot, el cabezal y el vidrio más largo tengan que completar parte del giro antes de llegar al marco.
Dibuje la esquina y el paso por la puerta
Para estudiar un giro estrecho, lo más práctico es dibujar una vista desde arriba. Trace los dos pasillos, la esquina interior y el muro exterior. Añada lo que quede fijo en el recorrido, como una columna, una barandilla o un armario. Dibuje después el contorno del robot y del panel más largo en la entrada, a mitad del giro y al alinearse con la salida.
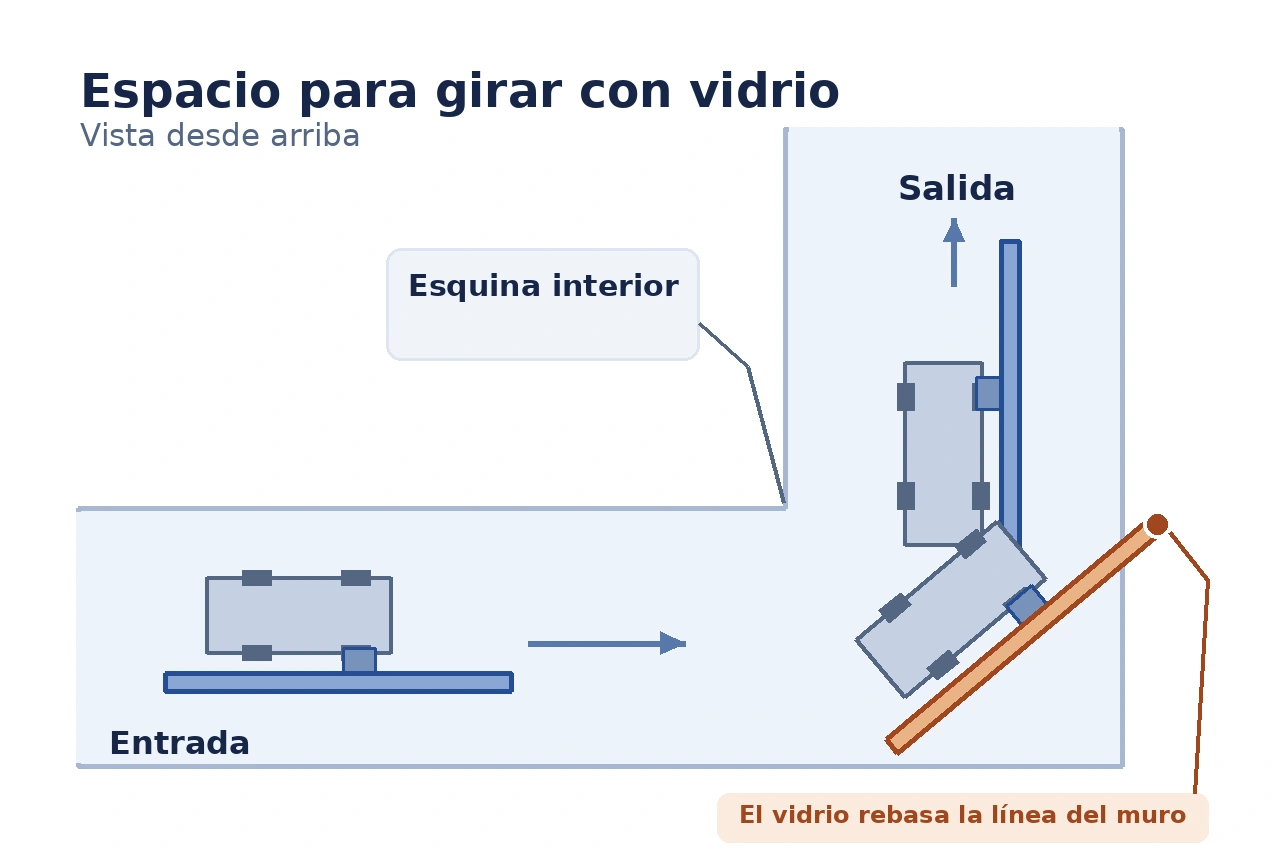
Abra el esquema de giro a tamaño completo
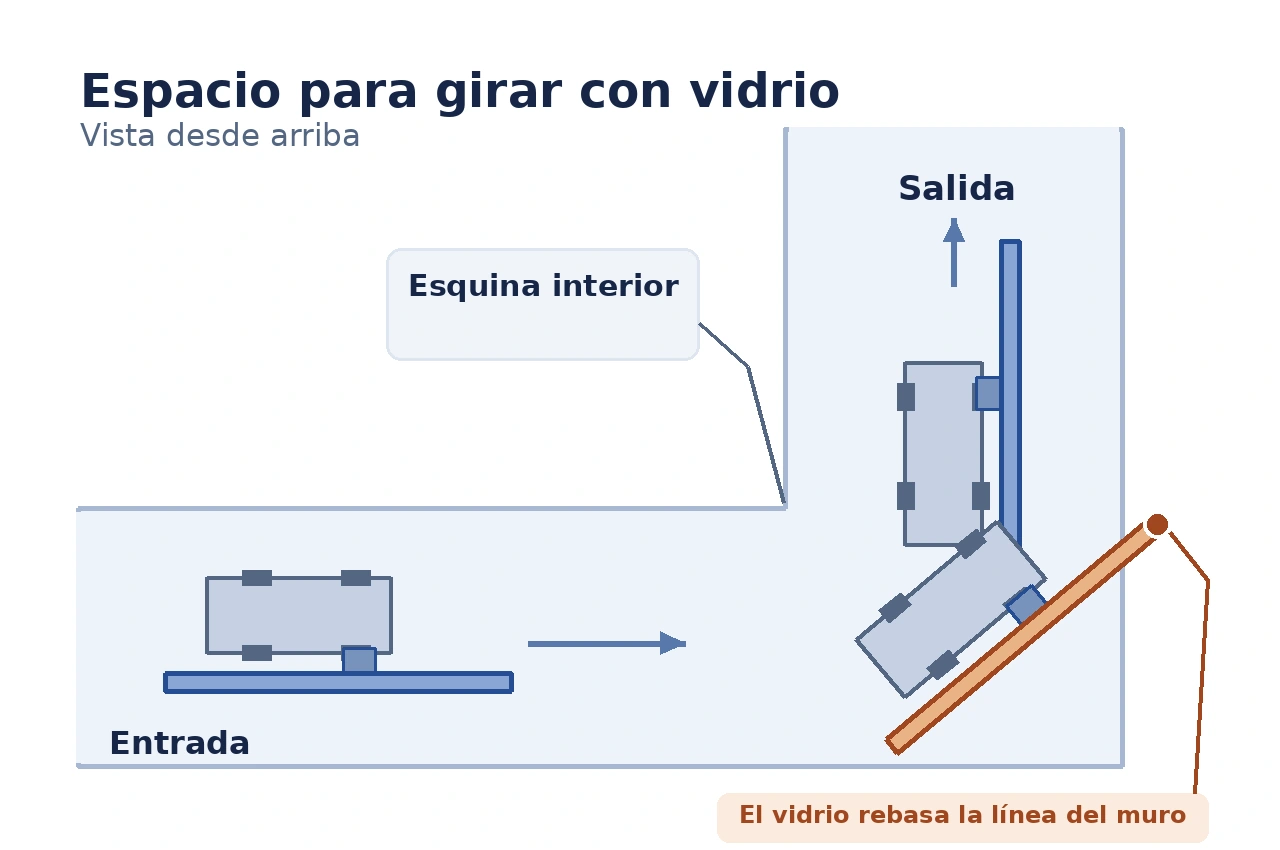
Al entrar y al salir puede sobrar espacio, y aun así puede faltar a mitad del giro. El extremo de un vidrio largo puede acercarse más al muro mientras gira que cuando el robot queda alineado. En ese tramo, revise desde dónde se manejan los mandos y si desde allí se ven los bordes del vidrio.
Trace el recorrido a escala con el radio de giro y la posición de traslado del equipo elegido. La vista desde arriba ayuda a encontrar el primer punto de choque. Si cambia el ángulo del cabezal o del vidrio, o hay un desnivel, añada una vista lateral. Cuando un punto corta el paso, podemos comparar un equipo más corto, otro lugar para recoger el vidrio o un recorrido en el que la máquina y el vidrio se trasladen por separado.
Revise las cargas sobre el piso y el ascensor
Use el peso de la máquina tal como irá equipada, con su cabezal y sus contrapesos. La ficha técnica del WSR-800LA indica un peso de equipo de 2190 kg. Para su obra, parta del peso de la configuración suministrada. Sume el vidrio, el caballete y el carro si coinciden en la misma plataforma. Incluya a las personas que puedan viajar según las reglas de uso del ascensor.
Aquí hay dos comprobaciones. El total se compara con la capacidad nominal del ascensor. En el piso también importa la carga que llega a cada rueda o estabilizador. Una losa elevada, un piso técnico, una tapa de registro o el umbral del ascensor pueden tener un límite local distinto al del piso que los rodea.
Indique al equipo de obra cuánto peso llega a cada punto de apoyo. Para eso hacen falta las cargas por rueda o por estabilizador de la configuración que se usará. La distribución cambia con la posición de la máquina y la forma en que se apoya la carga.
Anote las medidas de la puerta y de la cabina del ascensor, y el espacio para maniobrar delante de la puerta en ambas plantas. Fíjese en cómo el robot o el caballete cruzará el umbral y girará al salir. En una rampa o desnivel, añada el perfil al plano y siga las instrucciones de traslado del equipo para esa carga y posición.
El equipo responsable en obra evalúa la resistencia del piso y el plan de izaje. Le ayudarán el recorrido medido, la configuración del robot, el peso y las posiciones previstas. Como referencia para organizar esa revisión, consulte la guía de planificación de operaciones de elevación de HSE, en inglés.
Parta de la posición final del vidrio
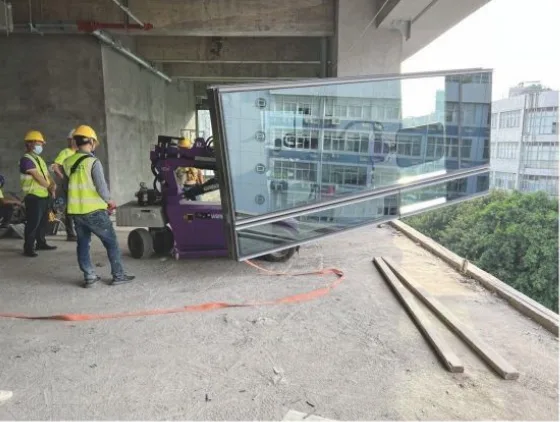
En la foto del montaje interior con el WSR-800LA, el robot sostiene el vidrio junto al hueco mientras el equipo alinea sus cantos con el marco. Cuando ayudamos a elegir el equipo, queremos ver dónde terminarán esos cantos y desde qué sitio podrá alcanzarlos el cabezal.
Dibuje el hueco de frente y de perfil. Marque el apoyo del vidrio, la cara que tomarán las ventosas, la orientación final y la distancia desde el lugar donde quedará el robot. Mida las alturas desde un mismo nivel de piso. Un zócalo, un bordillo o un retranqueo del marco pueden obligar a colocar el robot más atrás aunque el piso parezca despejado.
- Lea el diagrama de cargas en la posición de montaje. Use el diagrama del equipo con el cabezal elegido y sus referencias para medir la altura y el alcance. Compruebe el peso del vidrio en todo el movimiento, incluido el punto más alejado que usará para colocarlo.
- Deje sitio para mover el vidrio. Si el panel llega en otra orientación, dibuje el giro o la inclinación que hará para entrar en el marco. Incluya sus bordes superior e inferior, el cabezal y los estabilizadores que deban desplegarse.
- Deje una salida al cabezal. Una vez que el vidrio descansa en sus apoyos y queda asegurado según el procedimiento de montaje, el cabezal necesita espacio para retirarse. Prevea por dónde pasará si hay un saliente en el marco, un alféizar o un vidrio vecino.
Cuando la ficha indica una carga máxima y una altura máxima por separado, consulte la carga que admite el robot a la altura y al alcance que requiere su instalación. En la guía para leer el diagrama de cargas explicamos cómo localizar ese punto.
Elija el equipo pensando en el tramo más exigente
Si el acceso es estrecho, vale la pena estudiar un robot compacto como el WSR-400MINI. En cuanto tenga las medidas del vidrio, compare el alcance de trabajo y el diagrama de cargas. Un chasis compacto facilita el paso por una puerta. Luego hay que ver cómo gira el vidrio y a qué distancia del marco podrá trabajar el cabezal.
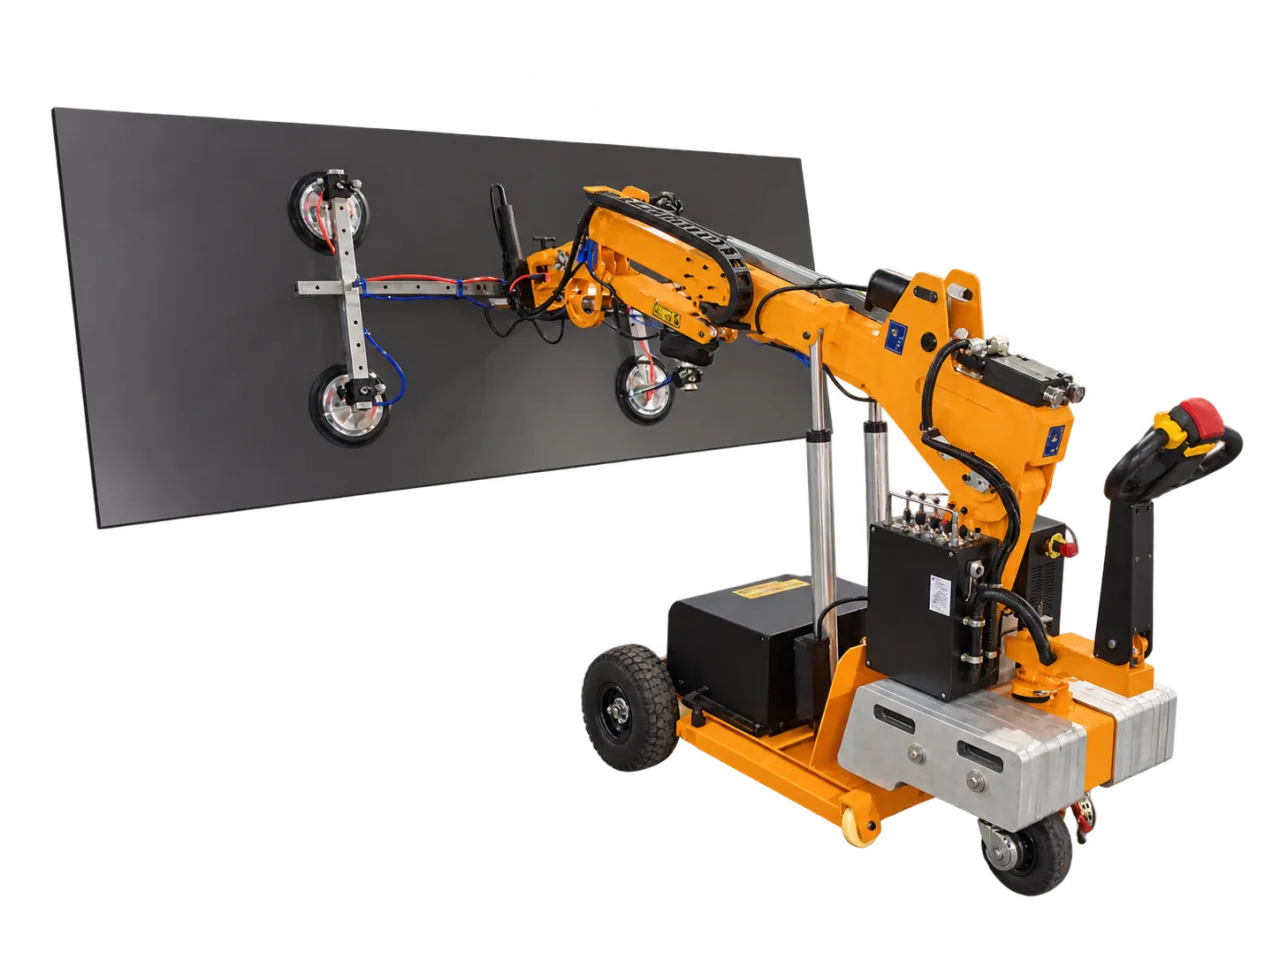
Si el montaje exige mayor alcance u otro cabezal, revise el WSR-800LA con el espacio del punto de montaje a la vista. Marque la descarga y la recogida desde el primer plano. Si el vidrio puede llegar a un punto de espera cercano al hueco, el robot puede recorrer menos distancia con el panel sujeto.
En algunas obras ya hay una grúa adecuada y un recorrido superior despejado hasta el hueco. Ahí también comparamos un elevador por vacío suspendido. Cambia lo que debe pasar por el piso y la carga que recibe la estructura de elevación. Vea la comparación entre un robot para vidrio y un elevador suspendido.
Lleve un croquis y las medidas clave
Imprima la hoja y señale dónde le parece que quedará menos espacio. Una foto desde cada lado de ese punto y un perfil del lugar donde quedará el vidrio nos ayudan a entender el recorrido con sus medidas.
Descargar la hoja de medición en obra (PDF, una página)
Muéstrenos por dónde tiene que pasar el vidrio
Envíenos el tamaño y el peso de los paneles, un croquis del recorrido y una foto del punto más estrecho. Con eso podemos hablar de qué equipo encaja en el acceso y en el lugar de montaje.